

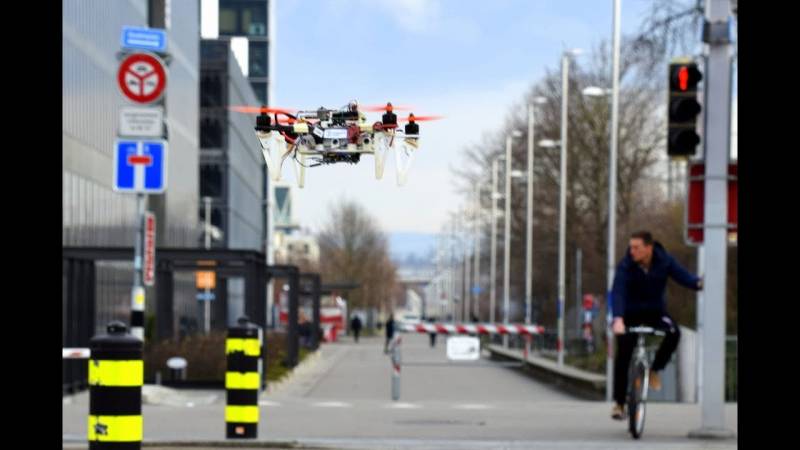
"Les drones apprennent non seulement à naviguer dans les rues de la ville, mais aussi dans des environnements complètement différents, où ils n’ont jamais appris à le faire, tels que les parkings et les couloirs de bureaux".Comme on peut le constater sur la vidéo ci-dessus, le drone reproduit leur manière de circuler. Il a pu apprendre les règles de circulation et de sécurité et peut donc éviter d'aller en sens inverse mais aussi s'arrêter s'il rencontre un obstacle de type piétons ou autres véhicules. Davide Scaramuzza, Professeur de Robotique et de Perception à l’UZH précise :
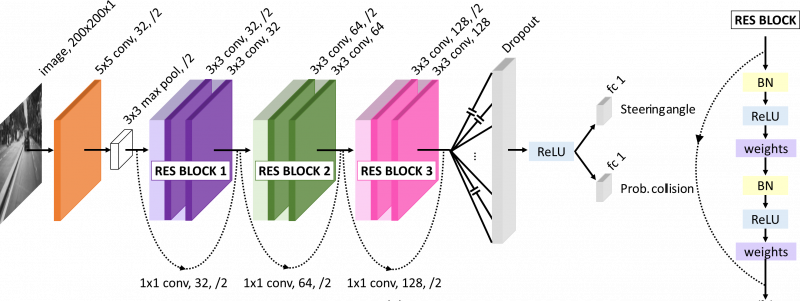
"DroNet reconnaît les obstacles statiques et dynamiques et peut ralentir pour éviter de tomber dessus. Cet algorithme nous permet de faire un pas en avant vers l'intégration des drones autonomes dans notre quotidien".L'appareil est doté de caméras comme celles que l'on trouve sur un smartphone. Le réseau de DroNet comporte 8 couches et produit 2 outputs pour chaque image en input ce qui permet de donner au drone un angle de braquage pour éviter les obstacle et de fournir au drone un probabilité de collision pour qu'il puisse identifier les situations à risque et réagir. [caption id="attachment_4107" align="aligncenter" width="800"]
 UZH[/caption]
Source: A.Loquercio, A.I. Maqueda, C.R. Del Blanco, D. Scaramuzza "DroNet: Learning to Fly By Driving IEEE Robotics and Automation Letters" (RA-L), 2018 PDF: ici
Site du projet, logiciel et datasets: http://rpg.ifi.uzh.ch/dronet.html
Recherches sur le deep learning: ici

Nos articles remonteront en priorité dans « À la une » de Google.