

Description du projet ELSA par Mehdi Khamassi, coordinateur du projet
En quoi consiste le projet ?
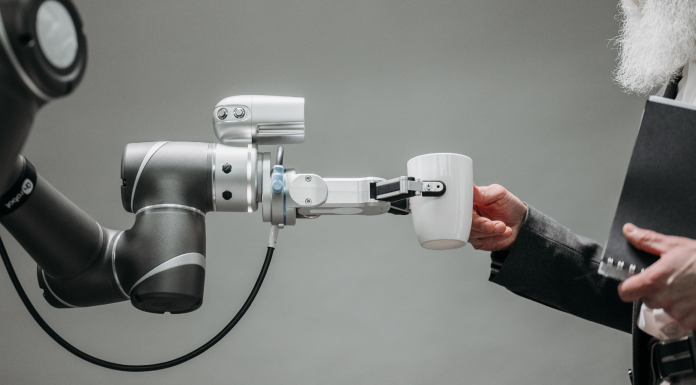
« Étudier l’apprentissage d’affordances sociales chez les robots. Les affordances sont des opportunités d’actions perçues par un agent pour interagir avec son environnement. Elles intéressent les roboticiens pour décrire les interactions potentielles du robot avec des objets au-delà des simples propriétés physiques. » L'équipe du projet ELSA a étendu la notion aux affordances sociales, qui ne sont jusqu'ici peu étudiées en robotique. Elle a émis les hypothèses suivantes :- Les robots peuvent apprendre les affordances sociales de la même façon qu’ils apprennent des affordances dans des situations non-sociales ;
- Les robots, en apprenant à reconnaître de manière autonome les affordances sociales de leurs partenaires humains, pourront répondre de manière plus efficace et plus appropriée aux humains. Ce qui permettrait ainsi de faciliter la coordination et la coopération entre humains et robots.
Quel est l’objectif du projet ?
« L’objectif central du projet est d’étudier les conditions qui permettent à un robot d’apprendre de manière efficace des affordances sociales, de façon à faciliter la communication et la coopération avec les humains. » L'équipe a étudié les problèmes liés aux affordances sociales en robotique et a défini 4 axes de travail :- Théorie et pratique des affordances sociales ;
- Les affordances sociales dans la prise de décision ;
- Les affordances sociales pour l’exécution des actions ;
- Architecture, scénario, intégration.
Quelles sont les applications possibles ?
Selon Mehdi Khamassi, principale application de ce travail est l’interaction humain-robot, et de façon plus précise, la coopération humain-robot. Une meilleure compréhension de la manière dont les robots peuvent apprendre à reconnaître et à exprimer des affordances sociales va permettre de concevoir des robots plus coopératifs, secondant l'humain dans diverses tâches. En outre, ce projet permettra d'approfondir les connaissances fondamentales sur la manière dont l’humain apprend, perçoit et exprime des affordances sociales. Mehdi Khamassi conclut:« D’une façon générale, le projet répond à un manque critique de connaissances de base sur la façon dont les affordances sociales sont apprises et utilisées dans le contexte de l’interaction humain-robot. L’atout majeur du projet est qu’il s’attaque à un sous-domaine relativement inexploré (les affordances sociales en robotique) qui s’appuie sur des domaines bien étudiés (les affordances non-sociales en robotique, mais aussi en psychologie). Dans la continuité des travaux antérieurs du consortium, le projet est hautement interdisciplinaire et implique des expertises complémentaires. Un des lots de travail va mettre en place des expériences pour étudier l’apprentissage d’affordances sociales chez l’humain. Une des grandes originalités est que ces expériences ont été conçues à partir des questions et des hypothèses formulées grâce à la réflexion en robotique. Nous allons donc apporter un regard neuf sur ces questions en vue d’apporter aussi une contribution à la psychologie expérimentale. »

Nos articles remonteront en priorité dans « À la une » de Google.