

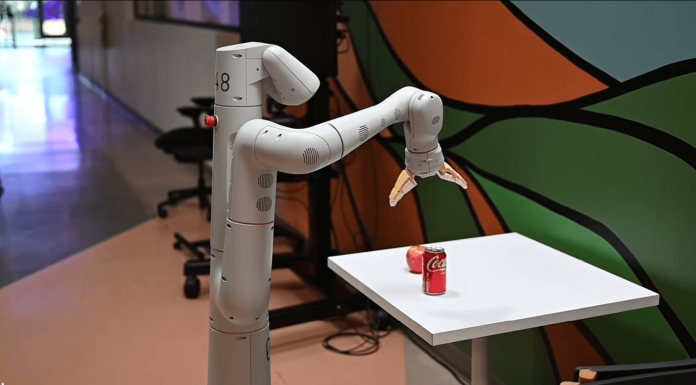
Code as Policies, outil de génération de code
Les chercheurs de Google présentent Code as Policies (CaP) : une formalisation centrée sur le robot des programmes générés par des modèles de langage (LMP) exécutés sur systèmes réels. CaP utilise un modèle de langage d’écriture de code qui lui permet de générer du code pour de nouvelles tâches à partir de quelques invites. Cette approche s'appuie sur la génération de code hiérarchique, qui incite les modèles de langage à définir récursivement de nouvelles fonctions, à accumuler leurs propres bibliothèques au fil du temps et à auto-concevoir une base de code dynamique. Les modèles de langage d’écriture de code peuvent exprimer une variété d’opérations arithmétiques et de boucles de rétroaction fondées sur le langage. Les LMP pythoniques peuvent exprimer des politiques complexes en utilisant des :- Structures logiques classiques, par exemple, séquences, sélection (si/si), et boucles (for/while) pour assembler de nouveaux comportements au moment de l’exécution;
- Bibliothèques tierces pour interpoler des points (NumPy), analyser et générer des formes (Shapely) pour le raisonnement spatio-géométrique...
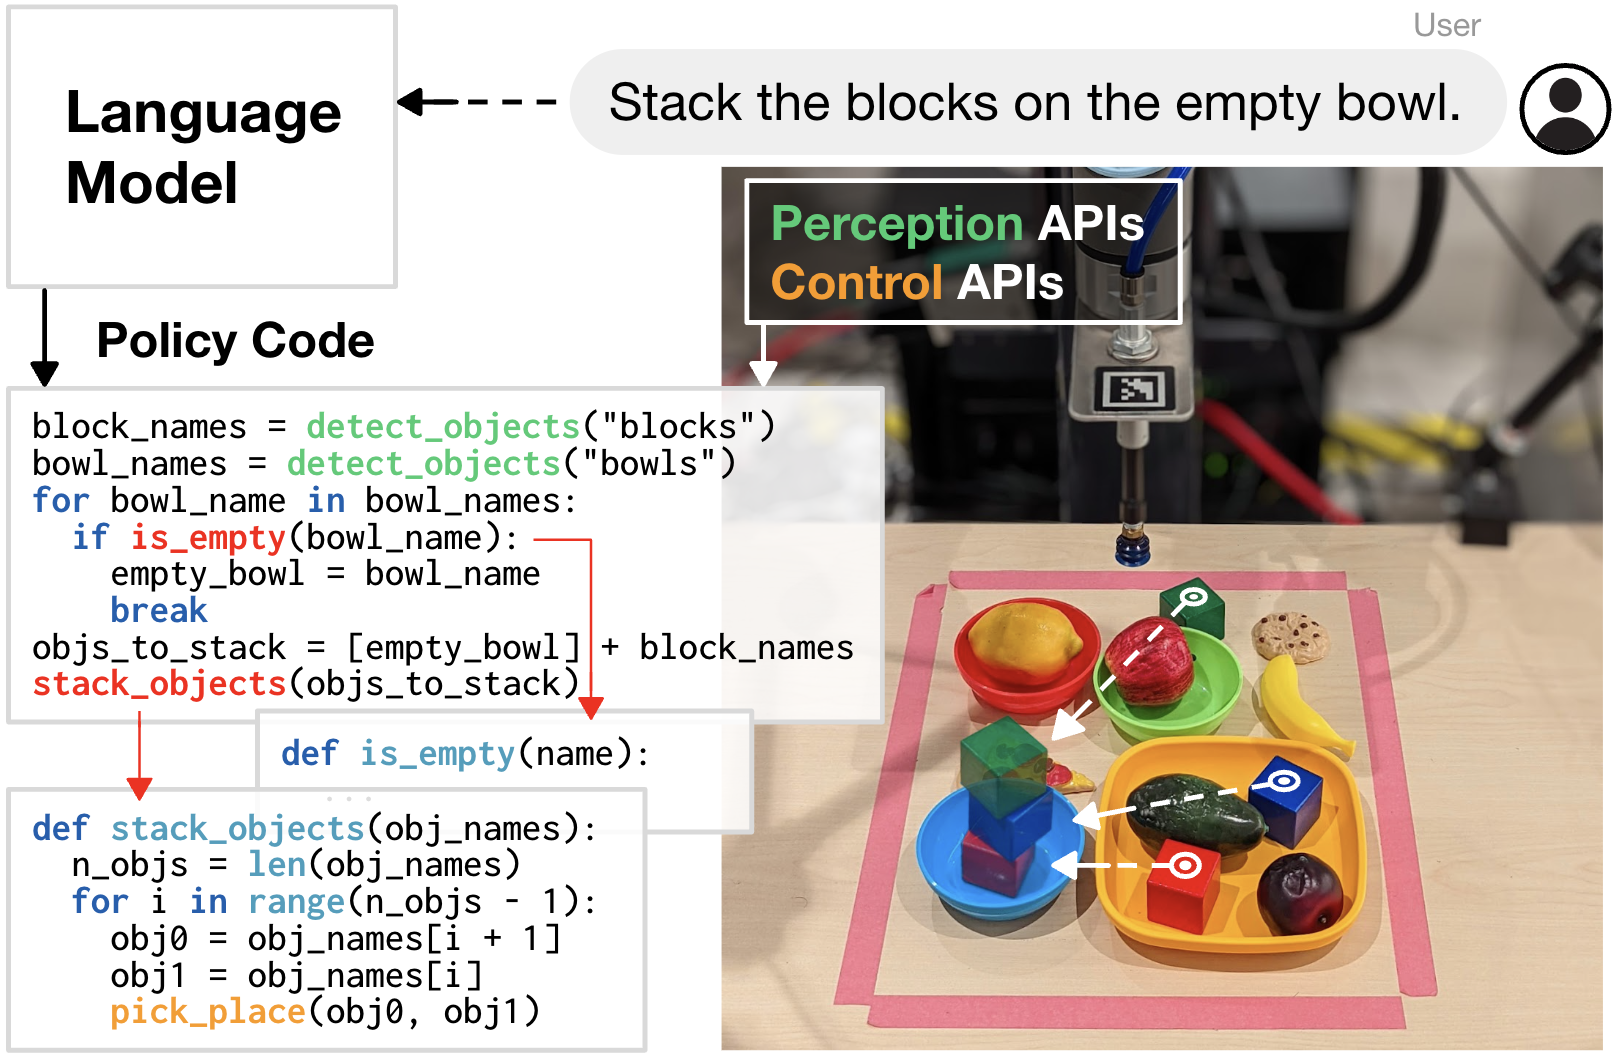 Les expériences ont permis aux chercheurs de Google de démontrer que la sortie de code a conduit à une amélioration de la généralisation et de la performance des tâches par rapport à l’apprentissage direct des tâches robotiques et à la production d’actions en langage naturel. CaP permet à un seul système d’effectuer une variété de tâches robotiques variées sans formation spécifique à la tâche mais peine à appréhender les invites complexes ou abstraites.
Les chercheurs ont publié le code nécessaire pour reproduire leurs expériences et une démonstration interactive de robot simulé sur le Site web du projet, qui contient également des démos supplémentaires du monde réel avec des vidéos et du code généré.
Sources de l'article :
"Robots that write their own code"
Blog de Jacky Liang, stagiaire de recherche, et Andy Zeng, chercheur scientifique, robotique chez Google, 2 novembre 2022
"Code as Policies: Language Model Programs for Embodied Control" arXiv:2209.07753v2 19 Sep 2022
Auteurs:
Jacky Liang, Wenlong Huang, Fei Xia, Peng Xu, Karol Hausman, Brian Ichter, Pete Florence, Andy Zeng de Google Robotics
 Ajouter ActuIA à mes sources préférées sur Google
Sur la page Google, cochez la case à côté d’ActuIA : nos articles remonteront en priorité dans « À la une ».