

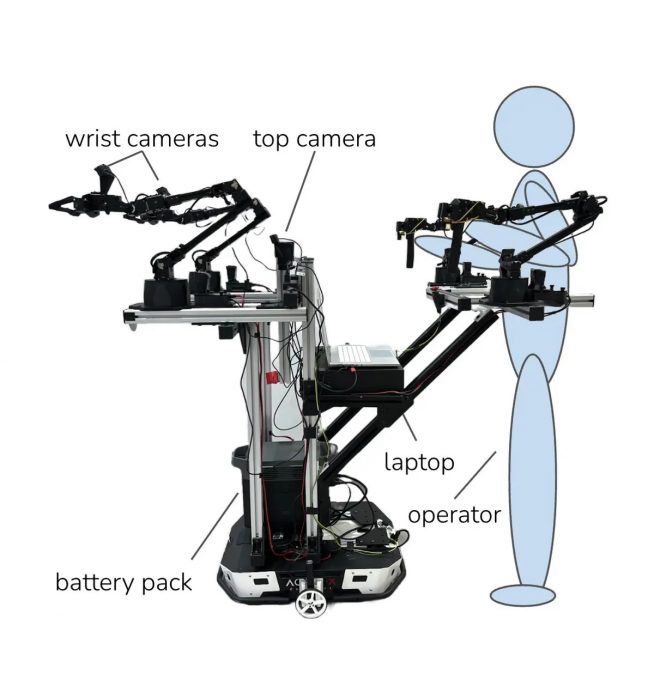
 L'interface de téléopération permet à l'opérateur de contrôler non seulement les bras du robot, mais également sa base mobile, étendant la capacité du robot à se déplacer dans l'environnement, ce qui est crucial pour les tâches de manipulation mobiles.
[embed]https://mobile-aloha.github.io/resources/mobile-aloha.mp4[/embed]
Les données recueillies lors de la téléopération et les ensembles de données ALOHA statiques existants permettent d'entraîner le robot à exécuter diverses tâches de manipulation mobiles complexes. Avec seulement 50 démonstrations pour chaque tâche, cette co-formation permet d'augmenter les taux de réussite jusqu'à 90%.
Le robot peut ainsi effectuer diverses tâches de manière autonome : faire sauter et servir un morceau de crevette, ouvrir une armoire murale à deux portes pour ranger les casseroles lourdes, appeler et entrer dans un ascenseur, rincer une casserole usagée à l’aide d’un robinet de cuisine, remettre des chaises en place.
[embed]https://youtu.be/fiAoD2wgH0k[/embed]
Il n'est cependant pas infaillible...
[embed]https://youtu.be/xGNNW6smDPQ[/embed]
L'équipe lui reconnait des limitations qu'elle cherchera à réduire dans des travaux ultérieurs : l'empreinte actuelle de 90 cm x 135 cm, la hauteur fixe des deux bras suiveurs rendant difficile l'accès aux armoires inférieures, aux fours et aux lave-vaisselle, l'apprentissage par imitation qui ne permet pas au robot de s'améliorer de manière autonome ni d'explorer pour acquérir de nouvelles compétences.
Références de l'article : "Mobile ALOHA: Learning Bimanual Mobile Manipulation with Low-Cost Whole-Body Teleoperation", arXiv (2024). DOI: 10.48550/arxiv.2401.02117
Auteurs : Zipeng Fu, Tony Z. Zhao, Chelsea Finn, Université de Stanford
 Ajouter ActuIA à mes sources préférées sur Google
Sur la page Google, cochez la case à côté d’ActuIA : nos articles remonteront en priorité dans « À la une ».